Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 10.09.2026 Herkunft: Website
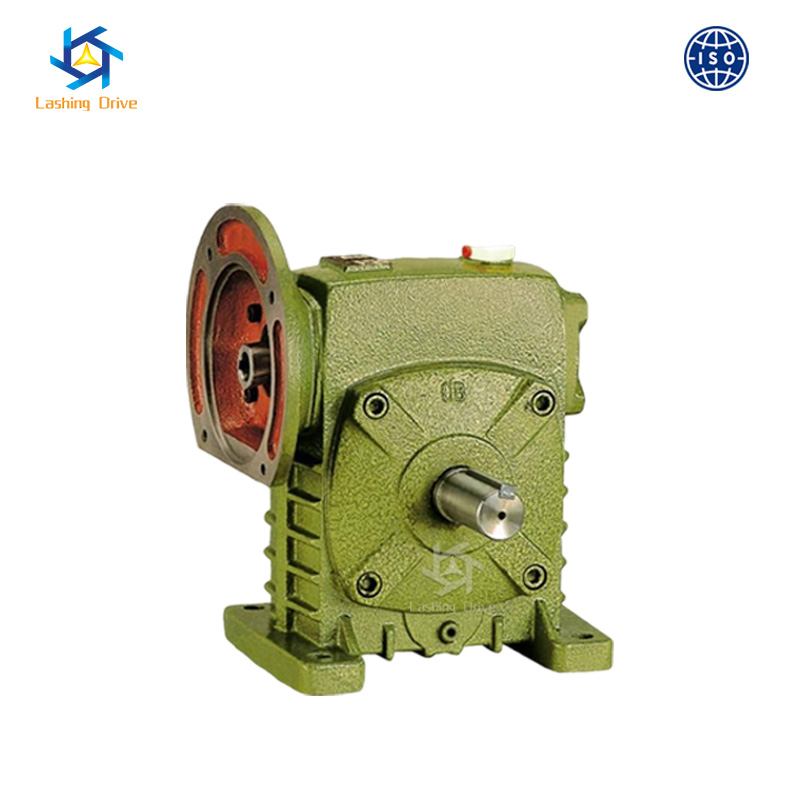
Die Spezifikation eines industriellen Winkelantriebs erfordert eine genaue Abstimmung zwischen erforderlichem Ausgangsdrehmoment, mechanischem Platzbedarf und Motorkompatibilität. Beim Entwerfen von Gerätelayouts sind Ingenieure häufig mit strengen räumlichen Beschränkungen konfrontiert. Sie müssen hohe Belastungsanforderungen mit immer engeren Einbauräumen in Einklang bringen. Für einen reibungslosen Betrieb benötigen Sie robuste Kraftübertragungskomponenten. Wir stellen den Antrieb der WP-Serie als branchenübliche Kraftübertragungslösung vor. Seine zentrale Spezifikation regelt direkt sowohl die mechanische Kapazität als auch die physische Hülle. Diese kritische Metrik ist der Achsabstand.
Unser Ziel ist es, einen technischen Bewertungsrahmen für die Auswahl des richtigen Achsabstands und der richtigen Rahmengröße bereitzustellen. Sie lernen, mechanische Randbedingungen genau einzuschätzen. Wir erforschen Methoden zur Vermeidung thermischer Überlastung in anspruchsvollen Anwendungen. Wir helfen Ihnen auch dabei, Montageinkompatibilitäten bei Systemnachrüstungen zu vermeiden. Das Verständnis dieser technischen Grundlagen stellt sicher, dass Ihre automatisierten Systeme auch unter Belastung Spitzenleistungen erbringen.
Der Achsabstand ist die wichtigste Kennzahl, die die Drehmomentkapazität und die thermische Leistung eines WP-Schneckengetriebes bestimmt.
Die Auswahl der richtigen Rahmengröße des wp-Schneckengetriebes gewährleistet die Übereinstimmung mit den Eingangsmotornormen (NEMA/IEC) und den physikalischen Montagebeschränkungen.
Eine Unterdimensionierung aufgrund der Verwendung eines kompakten Schneckengetriebes kann zu thermischen Engpässen führen. Der physische Fußabdruck muss mit den Anforderungen an den Servicefaktor in Einklang gebracht werden.
Eine genaue Querreferenzierung der Achsabstände ist beim Austausch älterer rechtwinkliger Vollwellengetriebe von entscheidender Bedeutung, um die Kompatibilität der Drop-in-Schraubenmuster sicherzustellen.
Ingenieure definieren den Achsabstand als das genaue Maß zwischen der Mittelachse der Eingangsschneckenwelle und der Mittelachse des Ausgangsschneckenrads. Diese einzelne Dimension bestimmt die Innengeometrie des Zahnradsatzes. Ein größerer Abstand ermöglicht größere Zahnradzähne. Größere Verzahnungen sorgen für eine deutlich größere Kontaktfläche beim Eingriff. Diese Kontaktfläche hat direkten Einfluss darauf, wie viel Drehmoment das Getriebe sicher übertragen kann. Durch die Einrichtung der Mit dem Achsabstand des wp-Schneckengetriebes legen Sie die grundlegende mechanische Leistungsfähigkeit der gesamten Antriebseinheit fest.
Eine Vergrößerung des Achsabstands erhöht das zulässige Ausgangsdrehmoment exponentiell. Eine kleine Erhöhung der physischen Größe führt zu einem gewaltigen Anstieg der Tragfähigkeit. Die mechanische Festigkeit des Bronzezahnrads hängt von seinem Teilkreisdurchmesser ab. Ein größerer Teilkreisdurchmesser sorgt für eine höhere Hebelwirkung gegenüber der Abtriebswelle. Sie können Erwartungen nicht linear skalieren. Beim Wechsel von einem Achsabstand von 50 mm auf einen Achsabstand von 100 mm verdreifacht sich häufig die Ausgangsdrehmomentgrenze. Ingenieure müssen Leistungstabellen heranziehen, um diese nichtlinearen Sprünge zu überprüfen. Das Übersehen dieser exponentiellen Beziehung führt zu einer starken Unterdimensionierung oder verschwenderischen Überdimensionierung.
Achsabstand (mm) |
Relative Drehmomentkapazität |
Erweiterung des Wohnvolumens |
Typischer Anwendungsbereich |
|---|---|---|---|
40 - 60 |
Niedrig (Grundlinie) |
Minimal |
Leichtförderer, Verpackung |
70 - 100 |
Mäßig (2x – 3x Grundlinie) |
Mäßig |
Materialtransport, Rührwerke |
120 - 150 |
Hoch (4x - 6x Grundlinie) |
Groß (hohe Ölkapazität) |
Schwere Automatisierung, Aufzüge |
175 - 250 |
Extrem (8x+ Grundlinie) |
Massiv (maximale Verlustleistung) |
Bergbau, schwere Industriemühle |
Der Achsabstand bestimmt direkt das Volumen des Gussgehäuses. Das Gehäusevolumen bestimmt die Ölkapazität und die Außenfläche des Geräts. Diese physikalischen Abmessungen legen die absoluten Grenzen der Wärmeableitung fest WP-Schneckenreduzierer . Mechanische Getriebe erzeugen unter Belastung kontinuierlich Wärme. Das Schmieröl nimmt diese Wärme auf. Das Gehäuse gibt die Wärme dann an die Umgebungsluft ab. Ein kleineres Gehäuse fasst weniger Öl und verfügt über eine geringere Oberfläche. Daher überhitzen kleinere Geräte bei dauerhaft hoher Belastung schnell. Sie müssen neben den mechanischen Drehmomentgrenzen auch die thermischen Nennwerte bewerten.
Der Achsabstand legt die Grundlastgrenzen fest. Allerdings verändert die inhärente Gleitreibung des Getriebes den technischen Ansatz. Schneckenräder gleiten gegeneinander, anstatt reibungslos zu rollen. Dieser Gleitvorgang erzeugt erhebliche Reibung und Hitze. Größere Achsabstände bewältigen höhere mechanische Belastungen, erzeugen aber auch mehr Gesamtwärme bei hohen Geschwindigkeiten. Sie müssen thermische Betriebsfaktoren berücksichtigen. Standardmäßige Branchenpraktiken empfehlen die Anpassung der Servicefaktoren basierend auf dem Arbeitszyklus. Der kontinuierliche Betrieb erfordert einen höheren thermischen Betriebsfaktor als der intermittierende Betrieb. Wenn man sich ausschließlich auf die mechanische Festigkeit verlässt, kommt es zu einem vorzeitigen Ausfall des Schmierstoffs.
Hersteller kategorisieren diese industriellen Reduzierstücke anhand spezifischer numerischer Bezeichnungen. Übliche Größen liegen zwischen 40 und 250. Diese Zahl gibt typischerweise den genauen Achsabstand in Millimetern an. Bei einem Gerät der Größe 80 beträgt der Abstand zwischen den Wellen 80 mm. Diese Namenskonvention vereinfacht anfängliche technische Berechnungen. Sie erkennen sofort die physikalische Größe der Einheit. Sie müssen jedoch die spezifischen Suffixcodes überprüfen. Suffix-Buchstaben kennzeichnen häufig die Ausrichtung des Gehäuses, den Typ der Eingangswelle oder den Typ des Montageflansches. Durch die standardisierte Benennung können Sie schnell auf die Kataloge verschiedener Hersteller verweisen.
Die Abstimmung des Getriebes auf Ihren Antriebsmotor erfordert eine genaue Bewertung. Sie müssen die ausrichten Baugröße des WP-Schneckengetriebes mit Standard-Motoreingangsflanschen. Amerikanische Ingenieure verwenden häufig NEMA-Standardrahmen wie 56C oder 145TC. Europäische Systeme basieren auf metrischen IEC-Rahmen wie 71B5 oder 80B14. Der Eingangsflanschdurchmesser und die Bohrungsgröße müssen genau mit der Motorwelle übereinstimmen. Ein inkompatibler Flansch zwingt Sie zur Verwendung kundenspezifischer Adapterplatten. Adapterplatten erhöhen die Länge unnötig und führen zu potenziellen Ausrichtungsfehlern. Überprüfen Sie stets die Abmessungen der Eingangsbohrung, bevor Sie Ihre Gerätespezifikation abschließen.
Rechtwinklige Vollwellenausgänge bleiben der Standard für Hochleistungsanwendungen. Massive Wellen bewältigen hohe Querlasten und starke Stoßeinwirkungen hervorragend. Sie lassen sich problemlos in Kettenräder und Riemenscheiben integrieren. Umgekehrt gleiten Hohlbohrungsausführungen direkt auf die angetriebene Maschinenwelle. Hohlbohrungen machen externe Kupplungen überflüssig. Diese direkte Montage spart erheblich seitlichen Platz. Hohlbohrungskonstruktionen erfordern jedoch strenge Wellentoleranzen. Sie müssen sie außerdem mit Drehmomentstützen sichern, um ein Durchdrehen des gesamten Gehäuses zu verhindern. Wählen Sie Ihren Ausgabestil basierend auf der Lastart und dem verfügbaren Montageraum.
Standard-Rahmengrößen genügen manchmal nicht den extremen Anwendungsanforderungen. Ein einstufiger Zahnradsatz erreicht normalerweise ein Übersetzungsverhältnis von etwa 60:1 oder 80:1. Das Anheben einer einzelnen Stufe verringert die Effizienz drastisch. Wenn Sie Verhältnisse wie 300:1 oder 900:1 benötigen, benötigen Sie mehrstufige Lösungen. Untersetzungsgetriebe mit doppelter Geschwindigkeit stapeln eine Primäreinheit auf eine Sekundäreinheit. Diese Kombination vervielfacht das Verhältnis, ohne dass ein großer primärer Achsabstand erforderlich ist. Mehrstufige Aufbauten halten die Gesamtfläche überschaubar. Sie liefern unglaublich langsame Ausgangsgeschwindigkeiten mit hohem Drehmoment, ideal für schwere Positionierungsaufgaben.
Moderne automatisierte Maschinen erfordern maximale Leistung auf kleinstem Raum. Förderanlagen und Verpackungsmaschinen lassen kaum Platz für sperrige Antriebskomponenten. Ingenieure stehen vor einem schwierigen Kompromiss. Angabe eines Der kompakte Schneckenreduzierer löst das Problem des räumlichen Platzbedarfs sofort. Allerdings haben kompakte Einheiten eine geringere Ölkapazität. Im Dauerbetrieb erwärmen sie sich deutlich schneller. Sie müssen die physische Hülle gegen den erforderlichen Servicefaktor abwägen. Manchmal muss das Schmiermittel auf vollsynthetisches Öl umgestellt werden, um den thermischen Engpass einer kleinen Stellfläche zu überstehen.
Standard-Industriegeräte verfügen über schwere Gussgehäuse. Gusseisen bietet eine unglaubliche Haltbarkeit. Es dämpft auf natürliche Weise Vibrationen und widersteht plötzlichen Stoßbelastungen. Leider ist Gusseisen schwer und sperrig. Aluminiumalternativen bieten enorme Gewichtseinsparungen. Aluminium leitet Wärme außerdem schneller ab als Gusseisen. Diese schnelle Wärmeübertragung macht Aluminium ideal für kompakte Anwendungen. Allerdings können Aluminiumgehäuse starken Stößen nicht standhalten. Sie erzielen die beste Leistung in Umgebungen mit gleichmäßiger Belastung. Sie müssen das Gehäusematerial an die physikalische Umgebung und das Lastprofil anpassen.
Bestimmte Umgebungen erfordern strengere Materialanforderungen. Lebensmittelverarbeitende Betriebe und pharmazeutische Einrichtungen benötigen abwaschbare Geräte. Scharfe Reinigungschemikalien zerstören Standardoberflächen aus Gusseisen und Aluminium schnell. In diesen Szenarios müssen Sie Edelstahlvarianten angeben. Edelstahl ist perfekt korrosionsbeständig. Allerdings speichert Edelstahl die innere Wärme viel länger als Aluminium. Diese schlechte Wärmeleitfähigkeit schränkt die Verfügbarkeit ultrakompakter Edelstahlmodelle ein. Im Allgemeinen müssen Sie einen größeren Achsabstand angeben, nur um die Innentemperaturen zu verwalten. Berücksichtigen Sie bei der Auswahl spezieller Gehäusematerialien immer die thermische Dynamik.
Unter ständiger Belastung versagen Industriekomponenten irgendwann. Wenn ein alter Winkelantrieb kaputt geht, stoppt die Produktion. Sie benötigen einen schnellen und unkomplizierten Ersatz. Der Umbau der Maschinengrundplatte nimmt zu viel Zeit in Anspruch. Sie müssen die vorhandene fehlerhafte Einheit genau vermessen. Suchen Sie zunächst nach dem Originaltypenschild des Herstellers. Wenn das Typenschild unleserlich ist, greifen Sie zu Ihren Bremssätteln. Sie müssen die physikalischen Abmessungen rückentwickeln. Für einen erfolgreichen Austausch muss zunächst der genaue Achsabstand ermittelt werden. Diese einzelne Messung schränkt die verfügbaren Ersatzoptionen sofort ein.
Die Anpassung des Achsabstandes ist nur der erste Schritt. Sie müssen mehrere andere kritische physikalische Dimensionen validieren.
Wellenhöhe: Messen Sie von den Basisfüßen bis zur Mitte der Abtriebswelle. Eine Nichtübereinstimmung erfordert hier ein Unterfüttern oder Fräsen.
Bolzenlochmuster: Überprüfen Sie den Abstand zwischen den Montagelöchern an der Basis. Falsche Muster erfordern das Bohren neuer Löcher im Maschinenrahmen.
Abtriebswellendurchmesser: Messen Sie den Vollwellendurchmesser und die Keilnutbreite. Nicht übereinstimmende Wellen passen nicht zu Ihren vorhandenen Kettenrädern oder Kupplungen.
Eingangsflansch: Stellen Sie sicher, dass die neue Einheit Ihren vorhandenen Elektromotor sicher aufnimmt.
Ingenieure verlassen sich auf umfassende Querverweisdiagramme, um einen reibungslosen Markenwechsel zu ermöglichen. Große Marken wie Dodge veröffentlichen Konvertierungsleitfäden. Sie verwenden diese Anleitungen, um physische Fußabdrücke abzugleichen. Sie müssen jedoch über die physische Größe hinausblicken. Ein Gerät der Größe 70 der Marke A hat möglicherweise eine andere Wärmeleistung als ein Gerät der Größe 70 der Marke B. Sie müssen die Servicefaktoren der Anwendung überprüfen. Überprüfen Sie die Materialspezifikationen und Lagerbewertungen der Getriebe. Stellen Sie sicher, dass die Ersatz-WP-Serie der mechanischen Lebensdauer des Vorgängergeräts entspricht. Verzichten Sie niemals auf den Servicefaktor, nur um eine schnelle körperliche Passform zu erreichen.
Definieren Sie das erforderliche Dauerausgangsdrehmoment basierend auf der angetriebenen Last.
Bestimmen Sie die Betriebsstunden pro Tag (z. B. 8 Stunden vs. 24 Stunden).
Identifizieren Sie die Stoßbelastungsklassifizierung (gleichmäßiger, mäßiger Stoß oder starker Stoß).
Legen Sie den minimal akzeptablen Servicefaktor anhand der Standard-AGMA-Richtlinien fest, die auf diesen Variablen basieren.
Berechnen Sie das genaue Zielverhältnis, indem Sie die Eingangsmotordrehzahl durch die gewünschte Ausgangsdrehzahl dividieren.
Nehmen Sie das erforderliche Drehmoment und multiplizieren Sie es mit Ihrem berechneten Betriebsfaktor.
Konsultieren Sie die Leistungstabellen des Herstellers mit diesem angepassten Drehmomentwert.
Wählen Sie den Grundmittenabstand, der das eingestellte Drehmoment in Ihrem spezifischen Verhältnis sicher bewältigt.
Vergleichen Sie die physischen Abmessungen der ausgewählten Rahmengröße mit Ihrem Maschinenlayout.
Stellen Sie sicher, dass rund um das Gehäuse ausreichend Platz für ausreichende Belüftung und zukünftige Ölwechsel vorhanden ist.
Stellen Sie sicher, dass die Abmessungen des Eingangsflansches genau mit der von Ihnen gewählten NEMA- oder IEC-Motornorm übereinstimmen.
Stellen Sie sicher, dass die Länge der Motorwelle nicht innerhalb der Eingangsbohrung endet.
Wählen Sie den erforderlichen Abtriebswellenstil aus: Einzel-Vollwelle, Doppel-Vollwelle oder Hohlbohrung.
Bestimmen Sie die Montageausrichtung: Standard-Fußmontage, Flanschmontage oder Universal.
Stellen Sie sicher, dass die Platzierung des Entlüftungsstopfens mit der endgültigen Montageposition übereinstimmt, um Öllecks zu verhindern.
Überprüfen Sie die Querkraftkapazität der Abtriebswelle, wenn Sie Riemen oder Ketten verwenden.
Eine erfolgreiche Antriebsauswahl der WP-Serie erfordert eine strenge technische Ausgewogenheit. Sie müssen hohe mechanische Anforderungen gegen unerbittliche räumliche Realitäten abwägen. Wenn Sie zuerst die Messung in der Mitte abschließen, stellen Sie sicher, dass Ihr ausgewählter physischer Rahmen langfristigen thermischen Belastungen standhält. Vermeiden Sie eine Unterdimensionierung von Einheiten, nur um sie auf engem Raum unterzubringen, da es bei Dauerlast schnell zu einem thermischen Abbau kommt. Nehmen Sie sich die Zeit, ältere Geräte bei Nachrüstungen genau zu vermessen, um die Drop-in-Kompatibilität sicherzustellen. Konsultieren Sie vor Abschluss der Beschaffung immer detaillierte Herstellerdatenblätter, Maßzeichnungen oder einen Anwendungstechniker, um Installationsfehler zu vermeiden.
A: Sie messen es, indem Sie den genauen senkrechten Abstand zwischen der Mittelachse der Hochgeschwindigkeits-Eingangsschneckenwelle und der Mittelachse der Niedriggeschwindigkeits-Abtriebszahnradwelle ermitteln. Dieses Maß wird normalerweise in Millimetern ausgedrückt und definiert die Kernrahmengrößenkategorie des Geräts.
A: Ja, intermittierende Arbeitszyklen erzeugen insgesamt weniger Wärme. Ein geringerer Arbeitszyklus ermöglicht einen geringeren thermischen Betriebsfaktor. Für intermittierende Aufgaben können Sie oft sicher eine kleinere Einheit wählen, vorausgesetzt, dass die mechanische Drehmomentgrenze immer noch die Spitzenlasten Ihres Systems übersteigt.
A: Einstufige Einheiten bieten typischerweise Übersetzungsverhältnisse von 10:1 bis 60:1, einige erreichen jedoch auch 80:1. Wenn in einer einzigen Stufe mehr als 60:1 erreicht wird, sinkt die mechanische Effizienz erheblich. Für Übersetzungsverhältnisse oberhalb dieses Bereichs empfehlen Ingenieure mehrstufige (doppelte Untersetzungs-)Baugruppen.
A: Sie müssen sicherstellen, dass die Spezifikationen des Eingangsflansches des Untersetzungsgetriebes mit der Standardbezeichnung NEMA (z. B. 56C) oder IEC (z. B. 71B5) Ihres Motors übereinstimmen. Bestätigen Sie genau den Durchmesser der Eingangsbohrung, die Breite der Keilnut und den Durchmesser des Führungsflansches, um eine präzise, vibrationsfreie physische Verbindung zu gewährleisten.